Precisión vs. densidad: qué tecnología topográfica usar para cada producto
Una estación total mide cada punto al milímetro y aun así puede entregar un peor cálculo de volumen que un dron. Una nube con millones de puntos puede no servir para certificar una verticalidad. No es una contradicción: es la diferencia entre la calidad del punto y la calidad del producto.
La pregunta equivocada: «¿cuál equipo es más preciso?»
En campo y en los comités de obra se repite la misma discusión: ¿es mejor la estación total, el escáner, el dron o el GNSS? La pregunta parte de una idea incompleta, la de que la calidad de un levantamiento depende solo de la precisión del instrumento. El instrumento mide puntos. El cliente recibe un producto: un plano, un modelo, un volumen, un reporte de verticalidad. Y la calidad de ese producto depende de mucho más que la calidad de cada punto.
Una estación total de 1" mide un punto a 100 m con una incertidumbre de pocos milímetros. Un dron con cámara RTK entrega puntos con varios centímetros de incertidumbre. Aun así, el volumen de un acopio irregular calculado con el dron suele ser más confiable. Y al revés: un escáner láser con millones de puntos no es la herramienta con la que se certifica la verticalidad de una columna o la posición de un perno de anclaje.
Ninguna de las dos afirmaciones dice que un equipo sea malo. Dicen que cada tecnología controla bien un tipo de error y deja abierto otro. La pregunta útil es distinta: ¿qué producto necesito, con qué tolerancia, y qué tecnología controla mejor el error que domina en ese producto?
Cuatro conceptos que se suelen confundir
Para responder esa pregunta hay que separar cuatro ideas que en el día a día se mezclan bajo la palabra «precisión».
01Exactitud
Qué tan cerca está la medida del valor verdadero. Incluye los errores sistemáticos: un punto de control mal amarrado, una constante de prisma equivocada, un sesgo de georreferenciación.
02Precisión
Qué tan repetibles son las medidas entre sí. Un equipo puede ser muy preciso y poco exacto si todas sus medidas están corridas hacia el mismo lado.
03Densidad
Cuántos puntos se toman por unidad de área, o cada cuánto. Define el tamaño del menor detalle que el modelo puede representar.
04Definición
Si el punto medido es el punto que interesa. La estación mide el punto que el topógrafo elige; la nube registra lo que caiga en su cuadrícula y el punto de interés hay que deducirlo.
En la terminología de la norma ISO 5725, la exactitud reúne la veracidad (ausencia de sesgo) y la precisión (repetibilidad). Las fichas técnicas de los equipos hablan casi siempre de esas dos. Los productos topográficos, en cambio, fallan con frecuencia por las otras dos: la densidad y la definición.
El error total de un producto topográfico
El error de un modelo, un plano o un volumen no es solo el error de cada punto. De forma simplificada, se compone de tres partes:
- Error de medición. El del instrumento y el procedimiento: ángulos, distancias, centrado, señal GNSS, ruido del láser, calibración de la cámara. Es el que aparece en la ficha técnica.
- Error de muestreo o de representación. Lo que el modelo supone entre dos puntos medidos. Un modelo triangulado (TIN) une los puntos con planos; si el terreno entre ellos no es plano, el modelo se equivoca aunque cada vértice sea perfecto.
- Error de identificación. La distancia entre el punto medido y el punto que se quería medir. Con una estación total apuntando a una diana es prácticamente nulo. En una nube depende del espaciamiento entre puntos, de la huella del láser y del ruido.
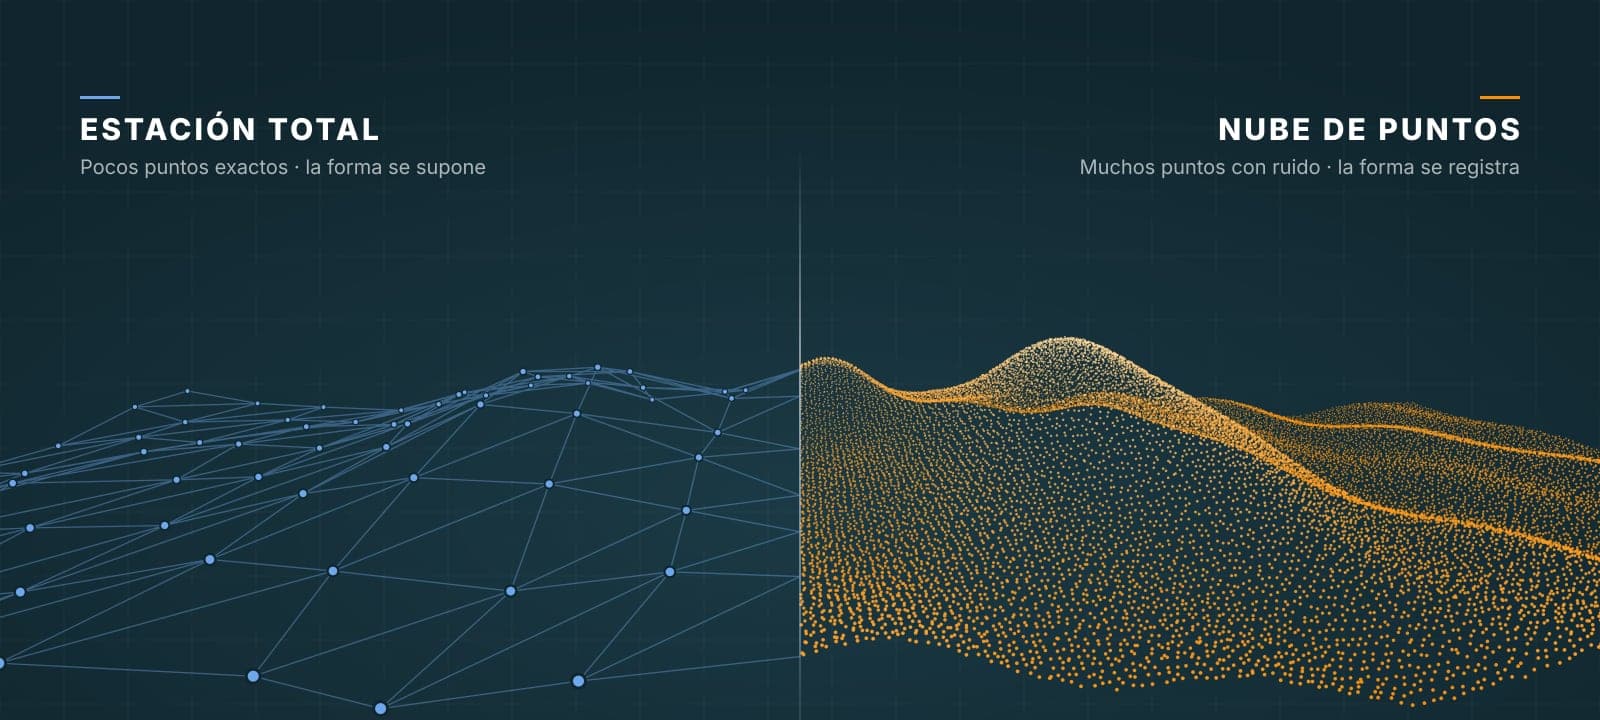
Estación total: puntos exactos, forma supuesta
Nube de puntos: puntos con ruido, forma real
De ahí sale la conclusión práctica de todo el artículo. La estación total y el GNSS minimizan el error de medición y el de identificación, pero dejan abierto el de muestreo, porque miden pocos puntos. El escáner, el LiDAR, la fotogrametría y la ecosonda minimizan el error de muestreo, pero cada punto trae más error de medición y nada garantiza que exista un punto justo donde se necesita.
Hay un detalle que conviene tener presente. El error aleatorio se promedia cuando se usan muchos puntos: el error de una media disminuye con la raíz cuadrada del número de puntos. El error de muestreo y los errores sistemáticos no se promedian. Por eso un millón de puntos con algunos centímetros de ruido puede dar un volumen mejor que cien puntos milimétricos, y por eso ninguna densidad corrige una nube que quedó corrida 5 cm por un mal control.
Verticalidades y puntos críticos: por qué la nube no es el producto ideal
Una verticalidad (o desplome) compara la posición en planta de un mismo elemento a dos alturas: la base y la cabeza de una columna, la arista de una torre, el riel guía de un ascensor. Un punto crítico de control es un punto cuya posición tiene consecuencias: un eje de replanteo, un perno de anclaje, la placa de apoyo de una viga, un prisma de monitoreo o un punto de control terrestre para un vuelo. En los dos casos lo que se necesita no es la forma de una superficie, sino la posición de un punto definido, con una tolerancia que suele ser de pocos milímetros.
Con una estación total el topógrafo apunta a ese punto (una diana, un prisma, la arista) y lo mide. Puede observarlo en posición directa e inversa del anteojo para eliminar errores instrumentales, repetir series, medirlo desde dos estaciones y calcular la incertidumbre del resultado. El punto medido es el punto definido.
En una nube de puntos ese punto casi nunca existe como tal. Hay cuatro razones:
- Espaciamiento. El escáner registra puntos sobre una cuadrícula angular. A 10 m, con una resolución habitual, queda un punto cada 3 a 6 mm; a 30 m, cada 1 a 2 cm. La probabilidad de que un punto caiga justo sobre una arista o sobre el centro de un perno es baja.
- Ruido de distancia. Cada punto trae algunos milímetros de ruido que dependen de la distancia, del ángulo de incidencia y del color y el material de la superficie.
- Efecto de borde. El haz láser no es un punto: tiene una huella de algunos milímetros. En una arista, parte de la huella toca una cara y parte la otra, o el fondo, y el equipo registra una distancia intermedia. Las esquinas salen redondeadas y detrás de los bordes aparecen puntos «fantasma».
- Registro y georreferenciación. Las estaciones de escaneo se unen entre sí y se llevan a las coordenadas del proyecto. Cada unión suma milímetros que no se ven a simple vista, porque desplazan un bloque completo de puntos a la vez.
Estación total: se mide el punto que se define
Una sola observación, sobre el punto exacto, con redundancia (directa e inversa) y una incertidumbre que se puede calcular.
Nube de puntos: el punto hay que deducirlo
Ningún punto cae sobre la esquina: el más cercano está a 2,0 mm. Ajustando las dos caras se estima a 1,5 mm de la real: el ajuste elimina el ruido, pero no el error de registro.
La esquina se puede deducir ajustando planos a las caras, y ese ajuste elimina buena parte del ruido. Pero no elimina el error de registro, y convierte una medición directa en una estimación que depende de cuántos puntos cayeron en cada cara y de cómo se filtraron. Para aceptar o rechazar un elemento contra una tolerancia de pocos milímetros, lo adecuado es medir el punto, no deducirlo.
Con los puntos de control hay además una razón de principio: el control tiene que ser independiente y más exacto que el producto que valida. Como regla práctica, entre dos y tres veces más exacto. Una nube no puede ser su propio control. Los puntos de control de un escaneo o de un vuelo se miden con GNSS o con estación total, y la calidad de la nube se comprueba contra puntos de chequeo que no se usaron en el ajuste.
¿Entonces la nube no sirve para verticalidades? Sí sirve, pero para otra pregunta. Si se necesita el desplome de todas las columnas de un edificio, o el mapa de desviaciones de una fachada o de un muro de contención completo, la nube permite ajustar planos y cilindros con miles de puntos por elemento y muestra dónde están los problemas. Es un diagnóstico excelente. Lo recomendable es combinar: la nube para el mapa general y la estación total para certificar los elementos críticos y los que salgan cerca de la tolerancia.
Modelado de grandes estructuras: donde la nube gana
El caso contrario aparece cuando el producto es la forma. Un modelo as-built de una planta industrial, un puente, una subestación, un tanque, una fachada patrimonial o un túnel tiene que representar geometrías complejas: tuberías, perfiles, soportes, deformaciones, interferencias. Aquí el error que domina es el de muestreo.
Con estación total cada punto es excelente, pero el topógrafo tiene que decidir qué medir, y todo lo demás se supone: que el muro es plano entre dos puntos, que la tubería es recta entre dos soportes, que el tanque es un cilindro perfecto entre generatrices. En una estructura grande esas suposiciones son justamente lo que se quiere verificar.
Con escáner láser terrestre la estructura queda registrada completa, con millones de puntos por estación y un punto cada pocos milímetros. Aunque cada punto tenga más ruido que uno de estación, el modelo se construye ajustando superficies y sólidos (planos, cilindros, perfiles) a miles de puntos, y ese ajuste promedia el ruido. El resultado es la geometría real, incluidas las deformaciones que nadie sabía que existían.
Estación total: 24 puntos
Deformación máxima hacia adentro: −6,0 mm
Escáner láser: superficie completa
Deformación máxima hacia adentro: −23,7 mm
Hay ventajas adicionales: el levantamiento se hace sin contacto, sin acceder a zonas peligrosas o energizadas; el tiempo en campo es menor, y la nube queda como archivo, de modo que si mañana se necesita una medida que nadie pidió, está en los datos. La estación total sigue presente, pero en su papel natural: la red de control y las dianas que amarran el escaneo a las coordenadas del proyecto.
Volúmenes: por qué un dron supera a la estación en un acopio
En el cálculo de volúmenes de acopios, cortes y rellenos, el error de muestreo suele pesar más que el de medición. Un levantamiento de un acopio con estación total tiene típicamente un punto cada 3 a 5 m, además de las líneas de quiebre en la pata y la cresta. Un vuelo de fotogrametría con dron con un GSD de 2 cm produce una nube densa de cientos de puntos por metro cuadrado.
El efecto de la densidad se puede estimar. Si una superficie tiene un radio de curvatura R y dos puntos consecutivos están separados una distancia L, la recta que los une se aparta de la superficie, como máximo, en la flecha:
La flecha crece con el cuadrado del espaciamiento: duplicar la distancia entre puntos cuadruplica el error. Y en una superficie convexa, como la cresta de un acopio, ese error va siempre hacia el mismo lado: el modelo corta el material y el volumen sale por debajo. En una superficie cóncava, como el fondo de una excavación, sale por encima.
Un orden de magnitud: en un acopio de 2.500 m² de base, si la mitad de su superficie tiene una curvatura como la del ejemplo, la separación media entre el modelo y el material es de unos dos tercios de la flecha (≈ 0,10 m). Eso deja por fuera del orden de 1.250 m² × 0,10 m ≈ 125 m³. Los puntos del dron, en cambio, tienen de 3 a 5 cm de ruido, pero con cientos de miles de puntos ese ruido aleatorio se promedia casi por completo. Lo que no se promedia es un sesgo: si todo el modelo quedó 2 cm alto por un mal control, el error es 2.500 m² × 0,02 m = 50 m³. Por eso, en un vuelo para volúmenes, lo decisivo no es la cámara sino los puntos de control y de chequeo.
Estación total: un punto cada 5,1 m
Área del perfil respecto a la real: −2,7 %
Fotogrametría con dron: un punto cada 18 cm
Área del perfil respecto a la real: menos de 0,1 %
Esto no significa que la estación sea mala para volúmenes. En superficies regulares, planas por tramos, como un terraplén con taludes definidos, una vía o una excavación con fondo y taludes planos, la flecha es cero entre líneas de quiebre y un levantamiento con estación bien hecho es excelente. La estación pierde calidad en superficies curvas o irregulares: acopios, material de voladura, botaderos, terreno natural quebrado.
El dron también tiene límites que conviene conocer:
- La fotogrametría ve la superficie visible: en zonas con vegetación modela la copa, no el suelo. Ahí el LiDAR, que registra varios retornos por pulso y alcanza el terreno por los huecos del follaje, tiene ventaja.
- Falla en superficies de textura uniforme o reflectiva, como el agua, la arena húmeda homogénea o las cubiertas metálicas, porque no encuentra detalles para correlacionar las imágenes.
- Su exactitud vertical suele ser del orden de 1,5 a 3 veces el GSD, peor que la horizontal.
- Para volúmenes pequeños, zanjas, áreas bajo cubierta o zonas donde no se puede volar, la estación total sigue siendo la mejor opción.
Batimetría con ecosonda frente a topobatimetría
El mismo razonamiento explica por qué una batimetría con ecosonda puede representar mejor el lecho de un río o el fondo marino que una topobatimetría, aunque cada punto de esta última sea más exacto.
Con frecuencia se llama topobatimetría al levantamiento del cauce por secciones transversales: el topógrafo, con GNSS RTK o con estación total y un bastón o una mira, mide puntos sobre el fondo a lo largo de secciones separadas cada 20, 50 o 100 m, y los amarra con la topografía de las orillas. Cada punto tiene pocos centímetros de incertidumbre porque el bastón toca el fondo. Pero entre una sección y la siguiente no hay información: el modelo supone que el lecho cambia de forma lineal.
Un río no se comporta así. Tiene pozos, barras de arena, dunas, socavación al pie de pilas y estribos de puentes y cambios bruscos en las curvas. Un pozo de 15 m de diámetro que cae entre dos secciones separadas 40 m desaparece del modelo.
La ecosonda mide de forma continua. Un equipo monohaz registra entre 10 y 20 profundidades por segundo; a la velocidad normal de una lancha, eso es un dato cada 10 a 20 cm a lo largo de la línea. Un multihaz registra cientos de haces por pulso y cubre en cada pasada una franja de varias veces la profundidad, hasta completar el 100 % del fondo.
Topobatimetría por secciones (GNSS RTK y bastón)
Secciones cada 40 m, un punto cada 3 m. Profundidad máxima modelada en el pozo: 3,5 m (real: 6,2 m)
Ecosonda monohaz
Líneas cada 10 m, un registro cada 0,2 m sobre la línea. Profundidad máxima modelada en el pozo: 5,1 m (real: 6,2 m)
Ecosonda multihaz
Tres pasadas longitudinales, 100 % de cobertura del fondo. Profundidad máxima modelada en el pozo: 6,1 m (real: 6,2 m)
Cada profundidad acústica tiene más incertidumbre que un punto medido con bastón. No porque la ecosonda sea imprecisa, sino por la cadena de factores que intervienen en cada dato:
- Velocidad del sonido en el agua, que cambia con la temperatura, la salinidad y los sedimentos. Se corrige con perfiles de velocidad o con calibraciones de placa (bar check).
- Movimiento de la embarcación: oleaje vertical (heave), cabeceo y balanceo, que se compensan con sensores inerciales.
- Calado del transductor, latencia entre el GNSS y la ecosonda, y el nivel del agua o la marea durante el levantamiento.
- Huella del haz: un haz de 8° a 10 m de profundidad ilumina un círculo de unos 1,4 m de diámetro, y en fondos inclinados el equipo registra el punto más cercano dentro de esa huella.
- Tipo de fondo: en lodos blandos, la frecuencia alta (200 kHz) refleja en la capa superior y la baja (24 a 33 kHz) penetra más. Las ecosondas de doble frecuencia permiten ver esa diferencia, y el bastón, por su parte, puede hundirse en el mismo lodo.
La norma internacional de hidrografía refleja esta lógica. La IHO S-44 (6.ª edición) acepta para su Orden Especial, pensado para zonas de navegación críticas, una incertidumbre vertical total de ±√(a² + (b·d)²) con a = 0,25 m y b = 0,0075, al 95 % de confianza: unos ±0,26 m a 10 m de profundidad. A cambio, exige cobertura del 100 % del fondo y detección de objetos de 1 m. El estándar privilegia la cobertura sobre la exactitud de cada sondeo, porque lo que no se mide no se puede detectar.
Cuando el producto es un modelo hidráulico unidimensional, que trabaja precisamente con secciones, siempre que estas se ubiquen donde cambia la geometría (curvas, estrechamientos, puentes) y no a una distancia fija. También en cauces pequeños y vadeables, y en las orillas y la franja somera, donde una lancha no puede entrar. Para modelos bidimensionales, estudios de socavación, cálculos de dragado o sedimentación de embalses, el producto necesita cobertura, y la ecosonda, idealmente multihaz, es la herramienta adecuada.
En la práctica, el mejor producto suele ser la integración: ecosonda en el cauce, GNSS o estación en las orillas y la franja somera, y LiDAR o fotogrametría en las llanuras de inundación, todo amarrado al mismo control y al mismo datum vertical.
Cuadro comparativo
El gráfico y el cuadro siguientes resumen valores típicos de referencia. No son especificaciones de un equipo en particular: dependen del modelo del instrumento, la distancia, la geometría, el control, el procedimiento y las condiciones del sitio.
Incertidumbre por punto frente a densidad de captura
| Tecnología | Incertidumbre típica por punto | Densidad típica | Cómo muestrea | Producto ideal | No es la mejor opción para |
|---|---|---|---|---|---|
| Captura puntual | |||||
| Estación totalCon prisma o diana | 1–5 mm | 0,01–1 pts/m² Cientos a pocos miles de puntos por jornada | Selectiva: el topógrafo elige cada punto | Control, replanteo, verticalidades, monitoreo de puntos, as-built de elementos discretos | Superficies irregulares extensas, formas complejas, acopios irregulares |
| GNSS estáticoPosprocesado | 3–10 mm (H) 5–15 mm (V) | Puntos aislados, de minutos a horas por punto | Selectiva | Redes geodésicas, puntos de control, georreferenciación del proyecto | Levantamiento de detalle, zonas sin cielo despejado, interiores |
| GNSS RTK | 10–20 mm (H) 20–40 mm (V) | 0,005–0,5 pts/m² | Selectiva, rápida en campo abierto | Topografía de terreno abierto, puntos de control para vuelos, replanteo de obra lineal | Vegetación densa, cercanía a edificios, tolerancias milimétricas |
| Topobatimetría por seccionesGNSS RTK o estación con bastón | 30–100 mm | Secciones cada 20–100 m, un punto cada 1–5 m | Selectiva, por secciones transversales | Modelación hidráulica 1D, cauces vadeables, orillas y franja somera | Modelo continuo del lecho, socavación, dragado, aguas profundas o con corriente |
| Captura masiva | |||||
| Escáner láser terrestre | 2–10 mm incluido el registro | 1.000–100.000 pts/m² Un punto cada 3–30 mm | Barrido angular desde cada estación | As-built de estructuras y plantas, BIM, fachadas, túneles, mapas de deformación | Certificar puntos discretos, grandes extensiones de terreno, zonas sin línea de vista |
| LiDAR en dron | 25–60 mm | 50–1.000 pts/m² | Barrido aéreo con varios retornos por pulso | Terreno bajo vegetación, corredores viales y eléctricos, grandes áreas | Detalle milimétrico, superficies de agua, puntos de control |
| Fotogrametría con dronRTK/PPK y puntos de control | 20–80 mm V ≈ 1,5–3 × GSD | 100–3.000 pts/m² GSD de 1–5 cm | Correlación de imágenes con traslapo | Volúmenes, ortofotos, avance de obra, terreno descubierto | Terreno con vegetación, texturas uniformes o agua, verticalidades |
| Captura acústica | |||||
| Ecosonda monohaz | 50–200 mm | 0,1–2 pts/m² Un dato cada 0,1–0,2 m sobre líneas cada 5–25 m | Continua sobre líneas de navegación | Ríos, embalses, canales, control de dragado por perfiles | Detección de objetos, cobertura total, aguas muy someras |
| Ecosonda multihaz | 50–250 mm según profundidad | 10–1.000 pts/m² 100 % de cobertura | Franja de cientos de haces por pulso | Puertos y canales, socavación en pilas, detección de objetos, volúmenes de dragado | Aguas de 1–2 m o menos (la franja se estrecha), áreas pequeñas |
Valores orientativos en condiciones normales de trabajo, no especificaciones de fabricante. H: horizontal; V: vertical; GSD: tamaño del píxel sobre el terreno. Antes de elegir, verifique la tolerancia que exigen el pliego o la norma aplicable al proyecto.
Qué pedir según el producto
Leído al revés, el cuadro se convierte en una guía de contratación. Esta es la combinación que recomendamos para los productos más frecuentes:
| Producto | Tecnología principal | Complemento recomendado |
|---|---|---|
| Verticalidad de elementos críticos | Estación total con dianas o prismas, en posición directa e inversa | Nube de puntos para el diagnóstico general del edificio |
| Puntos de control y redes | GNSS estático o poligonal con estación total | Nivelación geométrica para las cotas |
| Replanteo de ejes y anclajes | Estación total | GNSS RTK en obra lineal a cielo abierto |
| Monitoreo de asentamientos | Nivelación geométrica y estación total con prismas fijos | Escáner para mapas de deformación de superficies |
| As-built y modelo BIM | Escáner láser terrestre | Estación total para la red de control y las dianas |
| Volúmenes de acopios y movimientos de tierra | Fotogrametría con dron y puntos de control | LiDAR si hay vegetación; estación para volúmenes pequeños |
| Terreno con vegetación | LiDAR en dron o aerotransportado | GNSS RTK en claros, como puntos de chequeo |
| Diseño de corredores viales | LiDAR o fotogrametría | Estación total en bordes de vía, obras de drenaje y puntos críticos |
| Modelo hidráulico 1D | Topobatimetría por secciones bien ubicadas | Ecosonda en los tramos profundos |
| Modelo 2D, socavación o dragado | Ecosonda, idealmente multihaz | GNSS o estación en orillas; LiDAR en llanuras de inundación |
Si ya tiene los datos de campo y necesita el procesamiento, el ajuste o el modelado, también podemos hacerlo desde nuestra oficina de gabinete.
Cómo decidir: la calidad es del producto, no del equipo
Una estación total no es más precisa que una nube en todos los casos, ni una nube más completa en todos los casos. Cada tecnología controla bien un tipo de error: la estación y el GNSS, el de medición y el de identificación; el escáner, el LiDAR, la fotogrametría y la ecosonda, el de muestreo. La calidad de un producto depende de elegir la tecnología que controla el error que domina en ese producto.
Antes de definir cómo se va a levantar un proyecto, conviene responder cinco preguntas:
- ¿Qué producto se necesita? Un punto, una superficie, un volumen o un modelo.
- ¿Qué tolerancia exige y con qué nivel de confianza? No es lo mismo ±5 mm al 95 % que ±5 cm de error medio cuadrático.
- ¿Cuál es el menor detalle que el modelo debe representar? Para detectarlo, el espaciamiento entre puntos debe ser menor que la mitad de su tamaño; para representar bien su forma, bastante menor.
- ¿Importa un punto definido o la forma de una superficie? Si es un punto, se mide; si es una forma, se muestrea.
- ¿Cómo se va a comprobar? Con puntos de chequeo independientes, medidos con una técnica más exacta que la del producto.
En la mayoría de los proyectos la respuesta no es una sola tecnología, sino la combinación correcta: un control exacto y una captura densa amarrada a ese control. La estación y el GNSS ponen la exactitud; el escáner, el dron y la ecosonda ponen la forma.
Preguntas frecuentes
¿Una nube de puntos es menos precisa que una estación total?
Cada punto de una nube suele tener más incertidumbre que un punto de estación total, pero la nube representa mucho mejor la forma de la superficie porque tiene muchos más puntos. Son calidades distintas: la estación gana en exactitud del punto y la nube en fidelidad de la forma. Cuál conviene depende del producto.
¿Se puede medir una verticalidad con escáner láser?
Sí, como diagnóstico: ajustando planos o cilindros a la nube se obtiene el desplome de muchos elementos a la vez. Para certificar un elemento crítico contra una tolerancia de pocos milímetros se recomienda medir con estación total sobre puntos definidos, porque en la nube se acumulan el ruido, el efecto de borde y el error de registro.
¿Por qué el volumen calculado con dron es distinto al de la estación total?
Porque la estación mide pocos puntos y el modelo los une con planos. En superficies convexas, como la cresta de un acopio, esos planos cortan el material y el volumen tiende a salir menor. El dron captura cientos de puntos por metro cuadrado y representa la forma real. La diferencia no suele venir de la precisión del equipo, sino de la densidad.
¿Qué diferencia hay entre una batimetría y una topobatimetría?
La batimetría con ecosonda mide la profundidad de forma acústica y continua: miles de datos por línea con un monohaz o cobertura total del fondo con un multihaz. La topobatimetría por secciones mide puntos del fondo con GNSS o estación total y un bastón, en secciones separadas. Cada punto de la topobatimetría puede ser más exacto, pero el modelo del lecho es menos detallado porque entre secciones no hay datos.
¿Un dron con RTK necesita puntos de control en tierra?
El RTK o PPK reduce la cantidad de puntos de control necesarios, pero no reemplaza la verificación. Se recomienda usar algunos puntos de control y, sobre todo, puntos de chequeo independientes para comprobar que el modelo no tiene un sesgo vertical, que es el error que más afecta un cálculo de volumen.
¿No sabe qué tecnología pedir para su proyecto?
Cuéntenos el producto que necesita y la tolerancia que exige. Le recomendamos el método de captura y el control adecuados antes de cotizar.