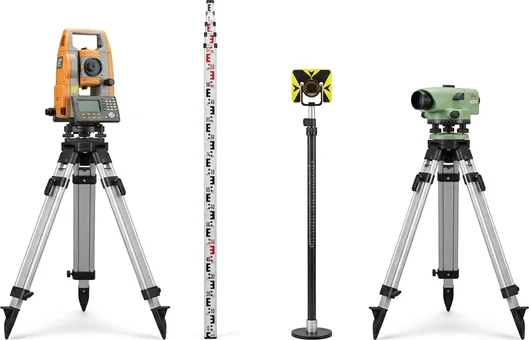
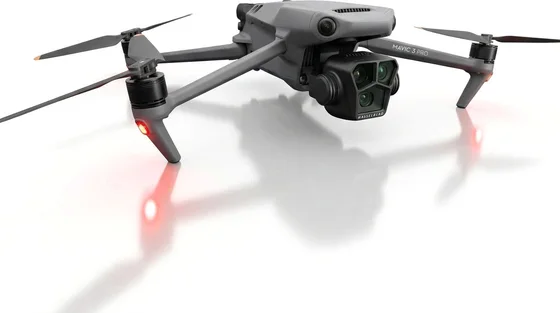
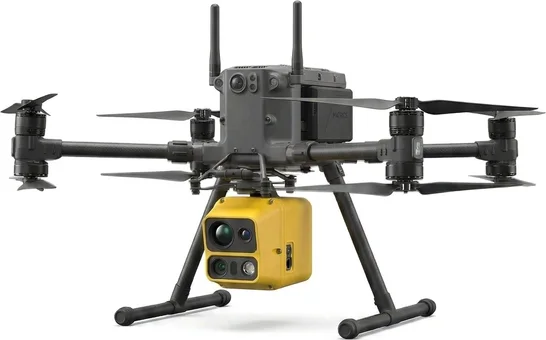
AVVANT Geomatics Suite
Topografía y GNSS, fotogrametría con dron y nubes de puntos LiDAR en un solo programa para Windows. El Visor es gratuito.
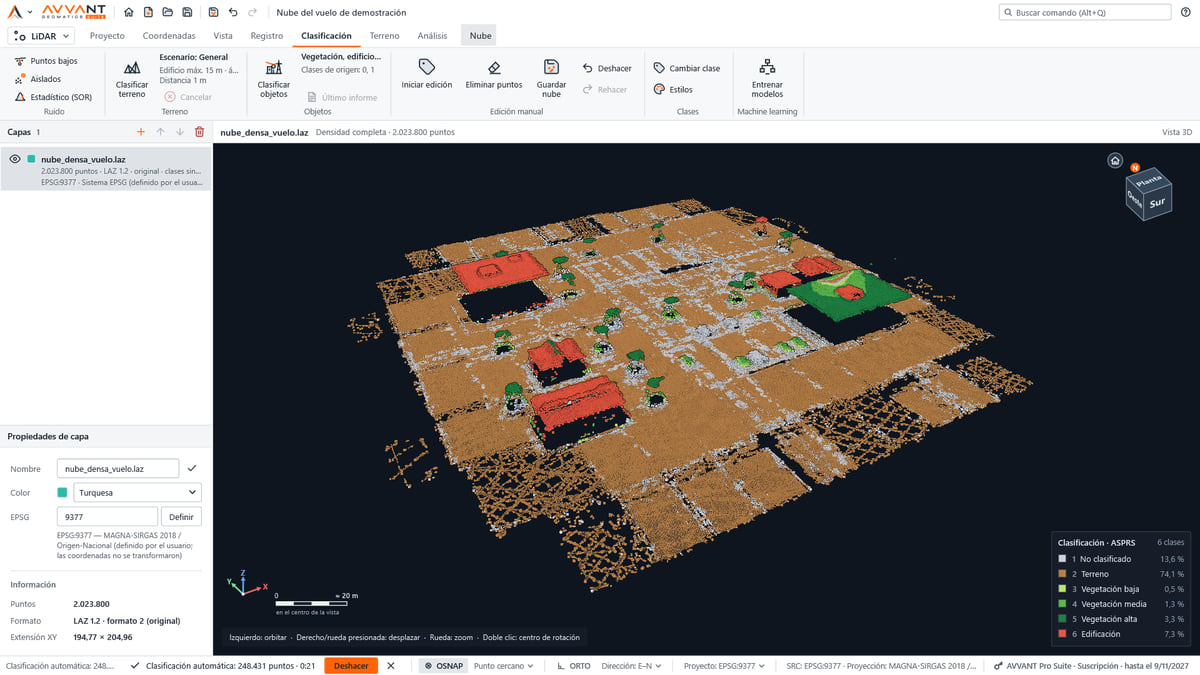
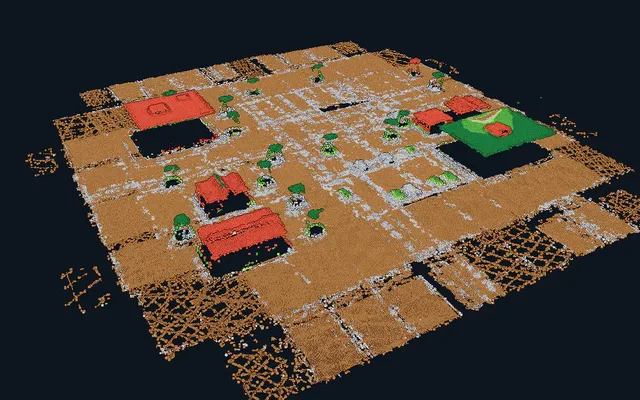
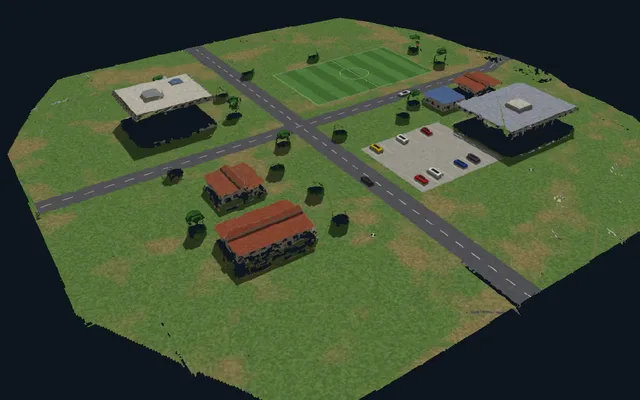
AVVANT Pro Suite con la nube de un vuelo clasificada por clases ASPRS. Datos sintéticos de demostración.
Elija su AVVANT
Cuatro planes según los datos que procesa. Aero y PointCloud incluyen GeoCore; Pro Suite reúne los tres.
GeoCore
Topografía, GNSS y SIG
Desde $90.000 COP / 72 horas
Aero
Fotogrametría con dron, con Fachadas
Desde $180.000 COP / 72 horas
PointCloud
LiDAR y escáner 3D
Desde $250.000 COP / 72 horas
Pro Suite
GeoCore, Aero y PointCloud en una licencia
Desde $350.000 COP / 72 horas
Complementos
Se suman a cualquier plan base, cada uno con su precio. Con dos o más en la misma licencia, su valor baja.
- ColectorCatastro de redes de acueducto y alcantarilladoDesde $110.000 COP / 72 horas
- EléctricoLíneas eléctricas y distancias del RETIEDesde $170.000 COP / 72 horas
- TúnelesClasificación, gálibo y secciones de túnelesDesde $190.000 COP / 72 horas
- ForestalInventario forestal, biomasa y carbonoDesde $90.000 COP / 72 horas
- CatastroPróximamenteCatastro multipropósito
- Recorridos virtuales
AVVANT Tour
Próximamente
Recorridos virtuales desde panorámicas 360°
- Aplicación de campo
AVVANT Fields
En lanzamiento
Registros de campo en Android
- Sin licencia
AVVANT Visor
Gratuito
Abrir, ver, medir e imprimir sin licencia
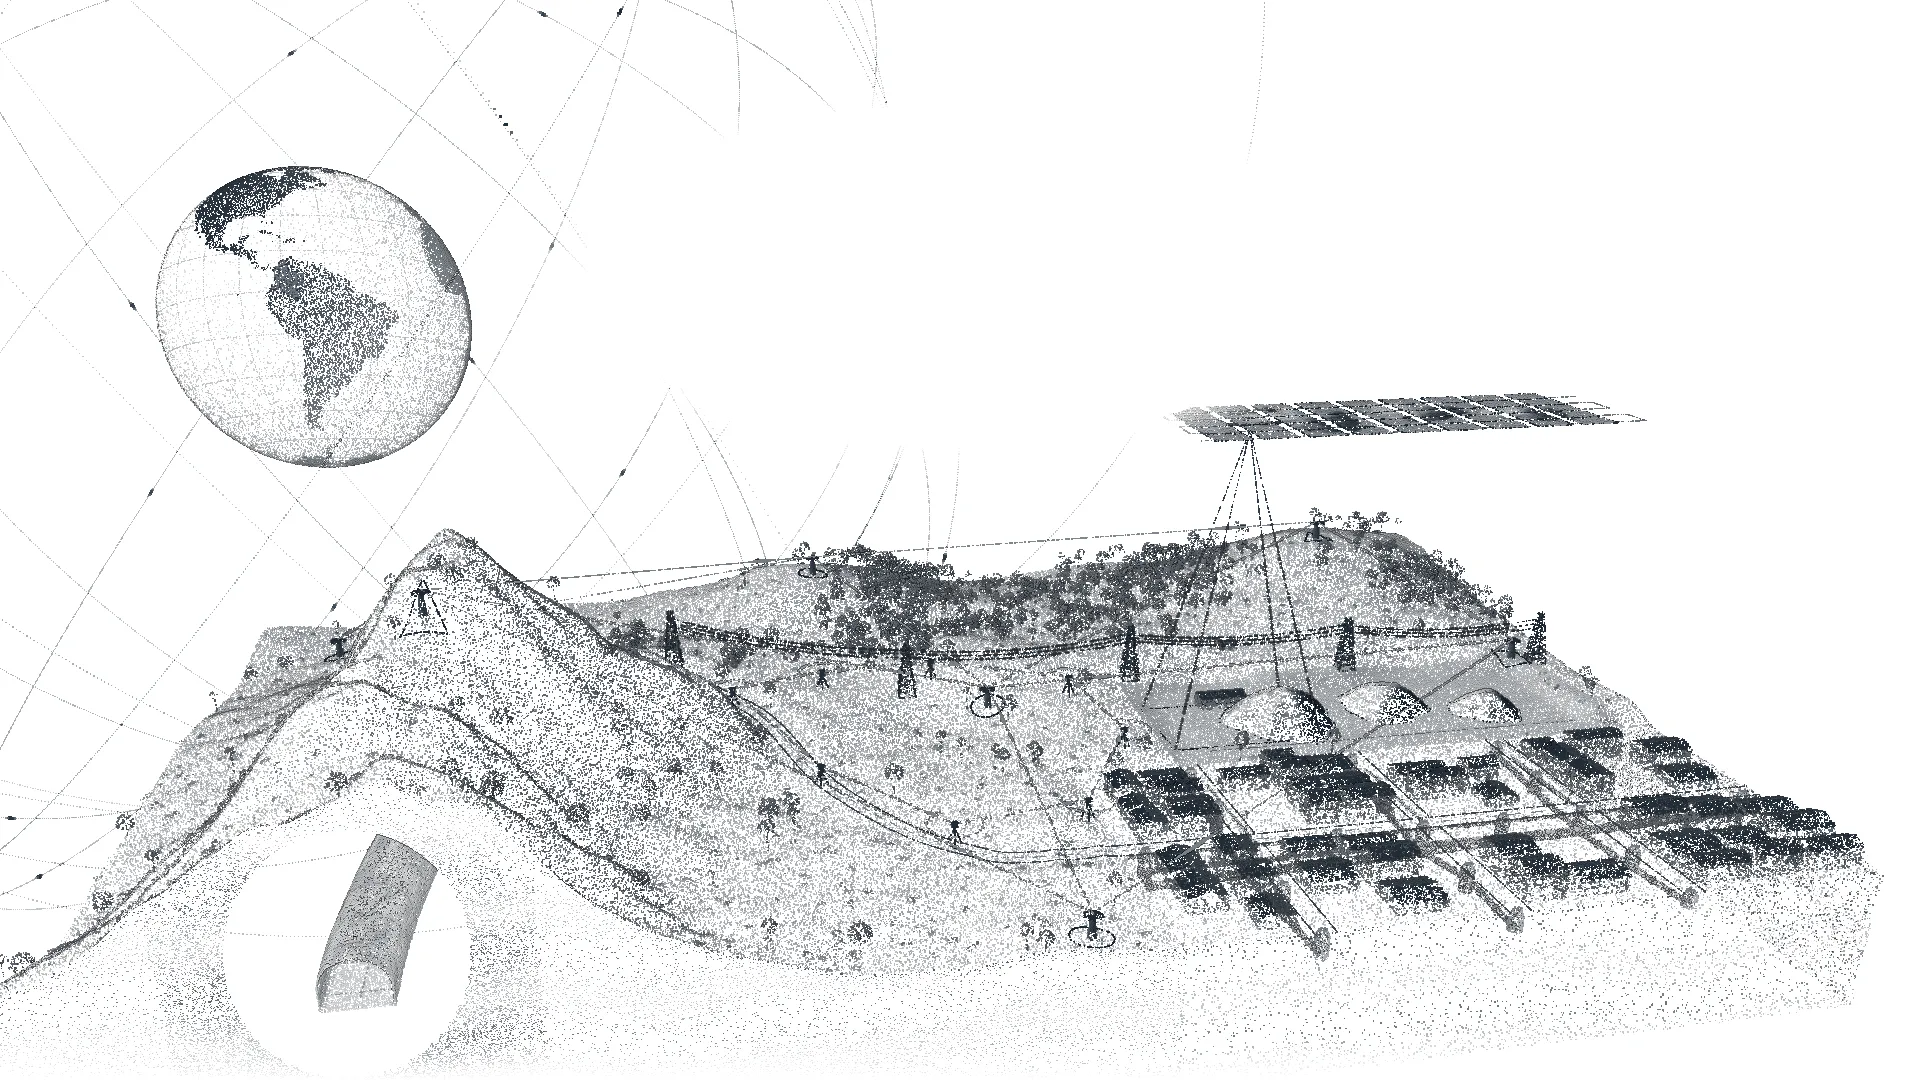
Escena sintética con las proporciones exageradas, dibujada en su navegador · puntos · Pase el cursor para ver bajo el terreno y arrastre para girar
Todo lo que procesa AVVANT
Los 10 tipos de información del programa en una escena sintética, de las órbitas GNSS a las redes enterradas. Desplácese para recorrerla.
Observaciones de GPS, Galileo, BeiDou y QZSS
Lee RINEX 2.10 a 3.05 de cualquier receptor, también Hatanaka y comprimidos. Calcula PPP estático con productos finales del IGS y usa efemérides precisas SP3.
RINEX · SP3 · CLK · CRD
Sistemas de coordenadas y alturas
Biblioteca EPSG completa, incluido MAGNA-SIRGAS Origen-Nacional (EPSG:9377). Reproyecta nubes, MDT, ortomosaicos, Shapefile y DXF sin tocar los originales.
EPSG · GTX · ISG · GRD · ASC
Líneas base, ajuste de red y alturas
Fija ambigüedades con LAMBDA y ajusta la red con pruebas χ², w y T de Baarda y elipses de error al 95 %. Pasa a alturas ortométricas con EGM96 o un geoide cargado, como GEOCOL2004.
CSV · KML · DXF · Shapefile · PDF
Poligonales desde la libreta de la estación total
Lee Leica GSI-8 y GSI-16, Sokkia SDR33, RW5 y Nikon RAW. Calcula por mínimos cuadrados, Bowditch o Tránsito, con semáforo por los cierres angular, lineal (1:N) y vertical.
GSI · SDR33 · RW5 · RAW · LandXML
Fotos de dron: nube densa, MDS, malla 3D y ortomosaico
Alinea con autocalibración de la cámara y puntos de apoyo. Cada etapa reutiliza la anterior, y el ortomosaico verdadero toma de otra foto lo que tapa un edificio o un árbol. Entrega un informe de calidad en PDF.
JPEG · LAZ · GeoTIFF · OBJ · PLY · PDF
Nubes LiDAR clasificadas por clase ASPRS
Registra estaciones y pasadas, y separa terreno, vegetación, edificios, conductores en catenaria y torres. Ningún filtro borra puntos: los marca con su clase, y el archivo original nunca se modifica.
LAS · LAZ · COPC · E57
MDT, MDS y curvas de nivel
Sin límite de tamaño: por encima de 40 millones de celdas calcula por teselas. Curvas con el intervalo elegido a DXF o DWG, y el terreno como TIN en LandXML 1.2 para Civil 3D.
GeoTIFF · LandXML 1.2 · DXF · DWG
Volúmenes de pilas y excavaciones
Calcula corte, relleno, neto, tonelaje y altura máxima directamente desde los puntos, con ocho superficies base. Corta perfiles A–A′ y entrega un informe con una página por pila.
PDF · HTML · CSV · DXF
Túneles: eje, clases, secciones con PK y gálibo
Calcula el eje y clasifica piso, hastiales, bóveda, instalaciones y luminarias. Corta secciones con PK exactas, informa el gálibo vertical mínimo y genera el revestimiento con mapa de sobreexcavación.
DWG · LandXML 1.2 · IFC4 · OBJ · STL · GLB
Alcantarillado, acueducto, gas, energía y telecomunicaciones
Inventario de pozos y tuberías con validación «Pasa / Revisar / No pasa» según la Resolución 0330 de 2017 o EAAB NS-046. Contrapendientes, diámetros y recubrimiento se revisan mientras se captura.
Shapefile · DWG · DXF · CSV · PDF · IFC4
Todo en un mismo proyecto .avt
Cada nube que importa crea su nube de trabajo: el archivo original nunca se modifica. Procesa en su equipo, sin servidor.
- 2 spara abrir una nube de 96 millones de puntos
- 11,5 spara un MDT de 0,3 m con 96 millones de puntos
- 89 spara el flujo fotogramétrico completo de un vuelo de prueba
- 41 spara 39 líneas base GNSS de 117 m a 17,7 km, todas fijas
Bancos de prueba internos de VV Survey Tech. Equipo de referencia: Windows, 24 hilos, 32 GB de memoria y tarjeta RTX 5050 de portátil. El resultado en su proyecto depende de los datos y del equipo.
Funciones, formatos, informes y requisitos
Lo que hace cada módulo, los formatos que lee y escribe, los informes que entrega y el equipo que necesita.
Funciones por móduloCálculo, revisión y exportación
LiDAR
Registra, clasifica, limpia y controla nubes aéreas y terrestres; genera MDT y MDS, curvas de nivel, volúmenes, perfiles, cortes y dibujo automático. Incluye la vista desde la estación del escáner y modelos de clasificación propios.
Registro de nubes
- Automático: si las nubes ya se tocan, afina desde su posición; si no, las alinea sin posición inicial reconociendo formas y termina con ICP fino.
- ICP plano a plano (ICP generalizado) de grueso a fino. Modelos rígido, nivelado (solo rumbo), con escala y solo desplazamiento; avisa de las direcciones que la geometría no fija, como el eje de un túnel recto.
- Pares de puntos elegidos en el visor (3 pares, o 2 si está nivelada), con residuos y afinado ICP.
- «Registrar todas»: cada estación se registra contra todo el bloque ya registrado; las que no encajan forman sub-bloques que se unen con comprobación.
- Optimizar bloque: ajuste conjunto con la referencia fija, detección de enlaces erróneos y tabla con RMS antes y después, sesgo, P95 y redundancia.
- Ajuste de pasadas de nubes aéreas o móviles.
- Puntos de control desde CSV o TXT con asistente en el visor: rígido de 6 parámetros, Helmert de 7 con prueba de la escala o nivelado; prueba w de Baarda y RMS de los puntos de chequeo.
- Aplicar escribe la nube completa transformada, con todos sus atributos y clases. Exportar unidas genera un solo LAS o LAZ con el número de cada nube.
- Tolerancias por tipo de dato (TLS, MLS, ALS, fotogrametría), editables en Registro › Opciones.
Clasificación, control de calidad y limpieza
- Clases ASPRS LAS 1.4, cada una con nombre, color y pictograma. Todo cambio se puede deshacer y se guarda de forma transaccional.
- Ruido (clase 7): puntos bajos de multitrayecto, aislados por vóxeles y filtro estadístico (SOR).
- Terreno (clase 2) por densificación progresiva de TIN, por teselas en paralelo; escenarios Plano · urbano, General, Montañoso · bosque y Terrestre · móvil; protección de bordes; detección automática del tipo de nube.
- Vegetación baja, media y alta (3, 4, 5), edificios (6), conductores (14) y torres o postes (15); también postes sin cables, como farolas y señales.
- Conductores ajustados como catenaria vano por vano, exportados a CSV con longitud, flecha, coeficientes, altura mínima sobre el terreno y confianza.
- Modo subestación eléctrica (pórticos en clase configurable) y modo terrestre o móvil (fachadas, árboles vistos de lado, postes frente a troncos).
- Clasificación TLS para escáner terrestre en subestaciones, plantas y calles: terreno, vegetación, edificación, torres y postes, aisladores, cables y estructuras elevadas, solo con clases de la norma ASPRS LAS 1.4.
- Machine learning: entrene modelos propios con nubes clasificadas a mano y úselos en la Clasificación TLS de todos sus proyectos; los modelos (.avtmodelo) se exportan e importan entre equipos.
- «Analizar» muestra el resultado sin aplicarlo, con transiciones de clase, objetos, avisos, tiempos y memoria.
- Edición manual con rectángulo, polígono, lazo y, en el perfil, sobre línea y bajo línea; en 3D, planta y perfil a la vez. Caja 3D para editar bajo techos o copas.
- Eliminar puntos los marca como eliminados en el archivo: ningún proceso los usa y se pueden recuperar.
- Control de calidad: integridad del archivo, distribución por clase, controles verticales desde CSV (sesgo, RMSE, MAE y error máximo en Z) y controles XYZ emparejados.
- Exporta la nube con sus clases a LAS, LAZ o COPC, o a E57 (sin clases), y un archivo por clase con su tabla CSV.
Vista desde la estación (también en el Visor gratuito)
- Panorámica desde cada estación de un E57, como la vio el escáner: mirar alrededor, consultar coordenadas, medir y pasar de una estación a otra con las burbujas del suelo.
- Con un escaneo por estación usa su pose exacta; en una nube unida halla las estaciones por la huella del trípode.
- Si el E57 trae las fotos de las estaciones, las panorámicas se colorean con ellas.
Terreno: modelos, curvas, volúmenes y dibujo
- MDT, MDS (opcionalmente solo primeros retornos) y alturas; interpolación TIN, IDW o valor por celda, con celda propuesta según la densidad real.
- Por encima de 40 millones de celdas se calcula por teselas, fuera de memoria, con el mismo resultado que de una vez.
- Vacíos rellenos con una superficie continua de curvatura mínima con tensión; bordes nítidos en el MDS y sin extrapolar fuera de la nube.
- GeoTIFF Float32 con sistema de coordenadas y compresión sin pérdida (BigTIFF si supera 4 GB). LandXML 1.2 como TIN para Civil 3D, InfraWorks, 12d y Trimble Business Center.
- Curvas de nivel con el intervalo elegido, guardadas con el proyecto y exportadas a DXF o DWG (AutoCAD 2018) como polilíneas 3D por cota.
- Volúmenes con contorno dibujado con referencia a los puntos; ocho superficies base, entre ellas plano por puntos guía y piso modelo desde otra superficie, nube, GeoTIFF, LandXML o DXF/DWG.
- Resultado de corte, relleno, neto, tonelaje, áreas, altura máxima, sensibilidad (m³ por cada cm de base) y tabla que compara todas las bases; avisos de pie inclinado, huecos o piso incompleto.
- Informe de volúmenes en PDF, HTML, CSV y DXF, con planos, vistas 3D y perfiles A–A′ y B–B′ por pila, sobre la ortofoto del proyecto y con el logo de su empresa.
- Dibujo automático de planimetría (primera versión): árboles, zonas boscosas, construcciones, sardineles, bordes de vía y zonas verdes en DWG o DXF por capas, para revisar a mano.
Análisis: medición, perfiles, cortes y vectorizador
- Distancia por tramos (3D, horizontal, desnivel y pendiente) y área en planta, con cada vértice ajustado al punto de la nube.
- Perfiles en pantalla dividida, franja de 5 cm a 500 m ajustable en vivo, exageración vertical ×1, ×2, ×5 o ×10 y desplazamiento paralelo con Re Pág y Av Pág.
- Cortes A–A′ con caja de lo proyectado y símbolo de corte según ISO 128; edición con pinzamientos y modo ORTO (F8).
- Ventana de dibujo por corte con polilínea, línea, rectángulo, círculo, texto, nivel y cota alineada; propuesta automática de las líneas del terreno y los elementos.
- Vectorizador de perfil longitudinal y secciones transversales cada intervalo, recorridas por PK, exportadas a DXF en lámina, DXF 3D y CSV.
- Zona de trabajo por rectángulo, polígono o caja 3D; recorte de nubes a LAS o LAZ y recorte simultáneo de nubes, MDT/MDS y ortomosaicos con polígonos de DXF, DWG o Shapefile.
AVVANT Túneles (complemento)
Complemento para cualquier plan base. Clasifica la nube del túnel, reconstruye su superficie 3D, corta y revisa secciones con PK y entrega a CAD, Civil 3D y BIM.
Clasificación del túnel
- Clases de la norma ASPRS LAS 1.4: piso (2, u 11 en túneles de carretera), hastiales y bóveda revestida o en roca (6), luminarias (19), instalaciones, objetos sobre el piso y fuera de la sección (1) y ruido (7). Las nubes con las clases 20–24 de versiones anteriores se pasan a ASPRS sin volver a clasificar.
- Calcula por sí mismo el eje del túnel y la estación y el desplazamiento de cada punto.
- Informe con largo, anchos, alto, gálibo vertical mínimo con su estación, gráfica de ancho y alto a lo largo del eje, objetos y separación media entre luminarias; exporta informe (TXT), secciones y eje (CSV).
Superficie 3D del revestimiento
- Revestimiento desarrollado: malla vista desde el eje, con áreas y perímetros por PK, mapa de irregularidad frente a la sección media local y volumen como sólido cerrado.
- Superficie libre 3D para nichos, galerías transversales y emboquilles, con aristas vivas y sin inventar superficie donde no hay puntos.
- Simplificación con error garantizado (5 mm por omisión) y relleno de huecos pequeños marcados como interpolados.
- Color real, intensidad, irregularidad o gris; aviso de los tramos de PK donde la superficie desarrollada no basta.
- Exporta malla por tramos de PK a DWG/DXF (el sólido cerrado como sólido 3D), LandXML 1.2 con eje, perfiles de solera y clave y TIN, IFC4 georreferenciado y OBJ, PLY, STL o GLB.
Secciones transversales
- Una sección cada intervalo (1 m por omisión) perpendicular al eje, con PK exactas aunque falten tramos de nube.
- Editor con lista de estado, contorno y elementos editables, caras (izquierda, derecha, base, bóveda), abscisado por el eje, por intervalo o por distancias medidas y revisión rápida con «Revisada y siguiente».
- Secciones dibujadas sobre la nube con el eje y rótulos de PK; un clic abre su ficha con área, perímetro, ancho, alto y cota del piso.
- Entregables: secciones 3D (DXF), láminas 2D con grilla, PK y cotas (DXF), eje en planta (DXF), caras en XYZ y el proyecto en JSON.
Fotogrametría
Alineación, nube densa, MDS, malla 3D texturizada, ortomosaico verdadero e informe de calidad, con puntos de apoyo.
La fotogrametría no genera el MDT ni clasifica el terreno: la nube densa pasa al módulo LiDAR para eso.
Organización
- Cada proyecto tiene uno o varios vuelos y cada vuelo varios procesamientos, para comparar calidades.
- Resolución automática: ortomosaico a 1 × GSD y MDS a la densidad de la nube densa.
- Proceso por lotes: una lista de trabajos guardable que corre sin intervención sobre uno o varios vuelos, con registro y continuación donde quedó.
- Funciona en carpetas de OneDrive y otras sincronizadas.
Motor de cálculo
- Alineación con autocalibración de la cámara: puntos SIFT, emparejamiento en la tarjeta gráfica, ajuste de haces, GPS (con su precisión RTK si la foto la trae) y ángulos de la cardán.
- Base de sensores: DJI Phantom 3/4, Phantom 4 Pro/RTK, Mavic Pro, Mavic 2 Pro, Mavic 3/3E, Mini 2, Air 2S, Zenmuse X4S/X5S/P1 y senseFly S.O.D.A.
- Nube densa con mapas de profundidad en la tarjeta gráfica y filtros contra las capas falsas de texturas repetitivas, como cubiertas de chapa ondulada.
- Malla 3D texturizada (OBJ con texturas y PLY con color), visible en el visor 3D junto a las nubes. MDS en GeoTIFF sin huecos dentro de la zona volada.
- Ortomosaico verdadero con mezcla multibanda e igualación de exposición y viñeteo, calculado sobre el MDS, la malla o la nube previa (rápido, para revisar el vuelo en campo).
- Entrega en cualquier sistema EPSG, incluido MAGNA-SIRGAS / Origen-Nacional (EPSG:9377).
Puntos de apoyo y entregables
- Importa las coordenadas de campo (CSV o TXT, con detección de coma decimal y orden este/norte).
- Marca cada punto en las fotos con su posición prevista, antes o después de alinear; cada punto es de control o de chequeo, con su precisión horizontal y vertical.
- Entregables en carpetas numeradas: 1. Reporte (PDF) · 2. Nube de puntos densa (LAZ) · 3. MDS (GeoTIFF) · 4. Malla 3D (OBJ) · 5. Ortomosaico (GeoTIFF).
- Informe de calidad: índice de calidad y semáforo, vuelo, calibración con mapa de residuos del sensor, puntos de enlace, solape, puntos de apoyo, ortofoto y MDS georreferenciados, vistas de la malla y trazabilidad.
Fachadas (incluida en Aero y Pro Suite)
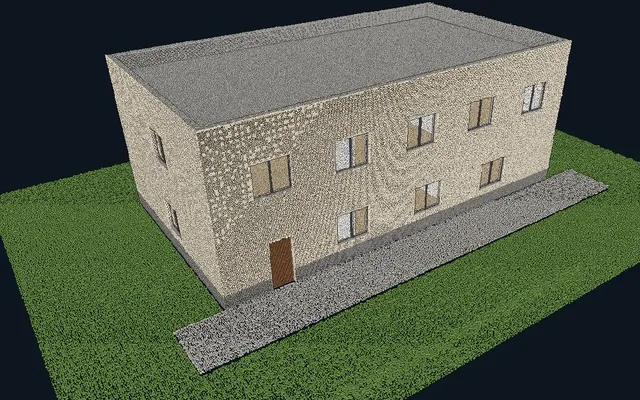
Incluida en Aero y Pro Suite: fotogrametría de fachadas con dron, ortofachada a escala por fachada y áreas por acabado con reporte en Excel y PDF.
Fachadas
- Vuelo de dron frente a los muros: orienta las fotografías con su GPS, crea la nube densa y encuentra las fachadas.
- Ortofachada por fachada: alzado rectificado a escala en TIFF con su archivo .tfw para insertarlo en CAD (X a lo largo del muro, Y la cota).
- Áreas por acabado (pintura, ladrillo, ventanas…) dibujadas sobre la ortofachada, con cuadro de áreas y reporte en Excel y PDF.
Topografía
GNSS: líneas base, ajuste de red, PPP e informes. Poligonal y nivelación: cálculo y ajuste desde las libretas. Levantamiento por jornadas con dibujo automático y SIG con edición, geoprocesos y mapa en PDF.
GNSS: datos y líneas base
- RINEX 2.10–2.11 y 3.00–3.05 de observación y navegación, Compact RINEX (Hatanaka) y comprimidos .gz o .zip, sueltos o por carpetas.
- Nombre del punto desde la carpeta o el archivo, altura de antena editable con aviso si falta y posición autónoma de cada marca.
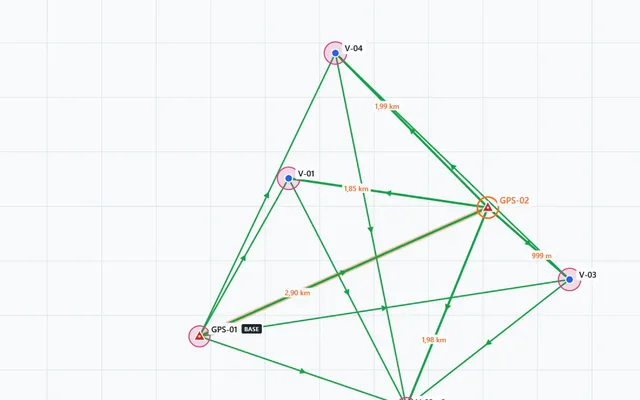
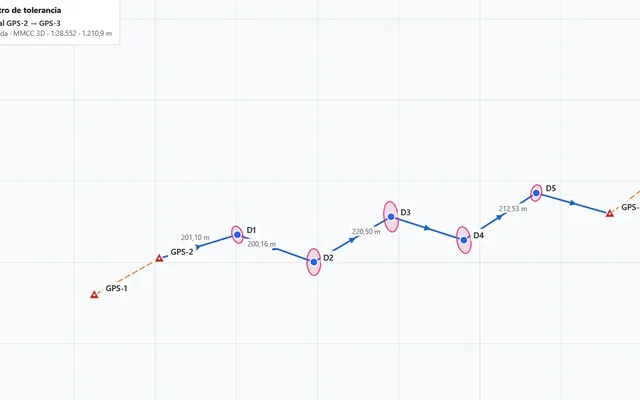
- Plano de la red con cuadrícula, norte y escala; símbolos ▲ control, ■ base y ● vértice nuevo; líneas base coloreadas por solución.
- Líneas posibles por tiempo común; base por rol, por punto de control o por la ocupación más larga; procesamiento en paralelo.
- Detección y reparación de saltos de ciclo, fijación de ambigüedades con LAMBDA (razón y tasa de éxito) y fijación parcial; efemérides precisas SP3.
- Precisión realista: corrige la covarianza optimista por la correlación entre épocas.
- Control de calidad con los criterios del instructivo del IGAC y residuos satélite por satélite; modelos de troposfera UNB3m, GPT2w, Saastamoinen o meteorología medida.
- Cierres de triángulos y figuras independientes, repeticiones, tolerancias y vector sospechoso.
GNSS: ajuste, PPP y salidas
- Ajuste libre y constreñido, con puntos fijos en 3D, en planta, en altura o ponderados; la puesta de antena de cada ocupación es una incógnita.
- Prueba global χ², pruebas w y T de Baarda, error mínimo detectable y observación a «revisar primero»; elipses de error al 95 %.
- Alturas ortométricas con EGM96 integrado o un geoide cargado, por ejemplo GEOCOL2004.
- Control en coordenadas geocéntricas; importa la solución semanal de SIRGAS o del IGAC (CRD) y certificados en CSV o TXT.
- Proyecto ordenado en carpetas: 1. RINEX, 2. Efemérides, 3. Coordenadas semanales, 4. Informes y 5. Exportaciones.
- Informes PDF y HTML de líneas base, cierres, ajuste de red y PPP; exporta CSV, KML, DXF, TXT, Shapefile y RINEX 3.04 o 2.11 con la cabecera corregida.
Poligonales
- Todo en una vista: importar, armar el itinerario, elegir el método, revisar y entregar; cada cambio recalcula al instante.
- Lee Leica GSI-8 y GSI-16, Sokkia SDR33, RW5, Nikon RAW, LandXML y CSV/TXT por columnas.
- Reducción de series con Bessel y tolerancias según el instrumento, en grados o gones.
- Poligonales cerradas, encuadradas entre referencias y colgadas; itinerario propuesto y reordenable arrastrando sus fichas.
- Mínimos cuadrados, Bowditch y Tránsito, con precisión del equipo, correcciones, factor de escala y nivel de confianza.
- Semáforo por los cierres angular, lineal (1:N) y vertical, prueba χ² y elipses de error; informe PDF, CSV, TXT, DXF y KML.
Nivelación
- Lee Sokkia SDR, Leica GSI y el reporte de la Leica Sprinter, Trimble DiNi y nivel digital Ruide (.L), y carteras en CSV, TXT o Excel, también con hilos superior e inferior.
- Libreta escrita a mano para el nivel sin memoria, en AVVANT o en el teléfono con AVVANT Fields (en lanzamiento).
- Reconoce la estructura de campo (ida y regreso en cada armada, por los mismos cambios o línea encadenada) y los puntos de cambio.
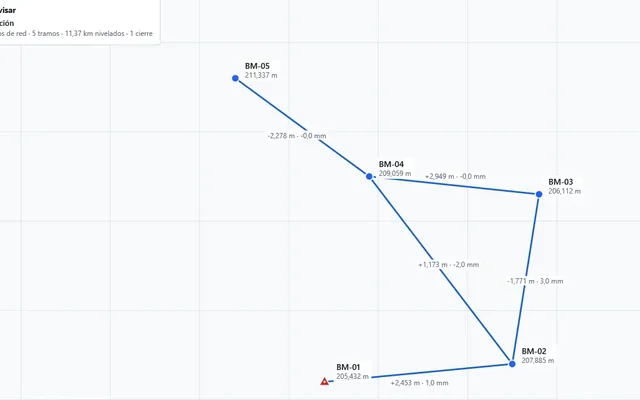
- Comprueba cada tramo y cada circuito con la tolerancia de la norma y ajusta la red por mínimos cuadrados, con semáforo «Pasa / Revisar / No pasa».
- Informe PDF con tramos, circuitos, cotas ajustadas y la cartera presentada como la cartera a mano; cotas a CSV o TXT y cartera a Excel.
Levantamiento por jornadas
- Cada día de campo es una jornada: recibe crudos de estación total, coordenadas de colectora o RTK, libretas de nivelación, fotos y croquis, guardados tal cual con su huella SHA-256.
- Cálculo contra los puntos de control del proyecto o los resultados de sus poligonales, red GNSS y nivelaciones, con comprobaciones por estación.
- Códigos de campo que dibujan líneas, cajas, pozos y símbolos; biblioteca editable y corrección del dibujo en el plano.
- Lo aprobado forma un solo registro de puntos del proyecto, con su origen e historial.
- Informe PDF de la jornada; exporta dibujo DWG o DXF, LandXML, puntos en CSV e informe HTML.
SIG
- Capas Shapefile, GeoPackage, GeoJSON, KML/KMZ, DXF, DWG y tablas con coordenadas, llevadas al sistema del proyecto sin cambiar el archivo.
- Simbología por categorías o rangos, etiquetas, identificación, selección por atributos y tabla de atributos.
- Edición con enganche a vértices, bordes y nube; capas nuevas, vértices, mover y borrar; calculadora de campos.
- Geoprocesos: buffer, recortar, intersectar, diferencia, unión, disolver, combinar capas, unir por ubicación, centroides, envolvente convexa y simplificar.
- Herramientas ráster: cota desde una superficie, estadísticas y volúmenes por zona y recorte de MDT, MDS u ortomosaicos.
- Mapa en PDF de A4 a A0 con escala, cuadrícula, norte y escala gráfica.
AVVANT Colector (complemento)
Complemento para cualquier plan base. Catastro de redes de acueducto y de alcantarillado (además de gas y redes secas): inventario de pozos y tuberías con validación normativa (Resolución 0330 de 2017, EAAB NS-046) y entregables SIG, CAD, BIM, tablas y fichas PDF.
Captura e inventario
- Cubre alcantarillado sanitario, pluvial y combinado, acueducto, gas y redes secas (energía y telecomunicaciones).
- Importa coordenadas de campo (CSV o TXT con nombre, este, norte, cota y código).
- Ficha de cada elemento: red, tipo, coordenadas, cota de tapa, profundidad, estado, estructura, inspección (cámara, materiales, tapa, escalones, cañuela, sedimentos, lámina de agua, fecha, inspector) y fotografías.
- Tuberías con elemento del otro extremo, sección, diámetro, profundidad, material y estado; bancos de ductos en redes secas.
- Catastro en campo con AVVANT Fields (en lanzamiento): paquete para el teléfono y, al volver, unión de lo hecho en campo con lo que cambió la oficina, dato por dato y con copia de seguridad.
Validación en vivo
- Alcantarillado: contrapendiente, pendientes mínima y máxima, diámetro que disminuye aguas abajo, ciclos, red sin descarga, recubrimiento y diámetro mínimos, distancia máxima entre pozos, caída sin cámara, velocidad a tubo lleno (Manning) y tamaño de cámara según la tabla 19 de la Resolución 0330.
- Presión y redes secas: recubrimiento, profundidad máxima, diámetro mínimo, cambios de diámetro y ductos ocupados.
- Calidad de los datos: duplicados, elementos sin tuberías, conexiones a elementos inexistentes, datos incompletos o distintos en los extremos.
Plano, modelo 3D y entregables
- Plano con bloque por elemento, color por red, flecha de flujo, rótulos de tramo (diámetro, pendiente, longitud), incidencias resaltadas y cajetín.
- Biblioteca de unos 40 bloques e importación de los bloques propios de la empresa desde DWG o DXF.
- Modelo BIM 3D en el visor: pozos con losa, cámara, cono y tapa; tuberías huecas a su cota; sumideros, válvulas e hidrantes.
- 1. SIG: Shapefile con perfil Resolución 0330 o perfil EAAB NS-046 con las clases, campos y dominios del modelo SIGUE.
- 2. CAD: DWG 2018 o DXF con capas normalizadas por red, bloques con atributos extraíbles, rótulos sin superposición, tuberías a su ancho real, norte, escala y cajetín.
- 3. Tablas CSV · 4. Informe del catastro y fichas PDF de cada elemento con esquema, corte y fotos · 5. BIM en IFC4 para Navisworks, Revit, Civil 3D y BIM 360, con identificadores estables entre entregas.
AVVANT Fields (en lanzamiento)
Aplicación de Android para los registros de campo, en lanzamiento: catastro de redes, hojas de posicionamiento GNSS y libretas de nivel óptico, que vuelven a la oficina y entran al proyecto de AVVANT.
No controla receptores GNSS ni estaciones totales: las coordenadas y los crudos siguen llegando de sus equipos.
Registros en el teléfono
- Catastro de redes (con AVVANT Colector): lista con filtros, ficha de cada elemento como en el escritorio, fotografías con la cámara y elementos nuevos con una posición de referencia que queda marcada como no levantada.
- Hojas de posicionamiento GNSS: punto y placa, sesión, receptor y antena con su código IGS, alturas inicial y final, diagrama de obstáculos y fotografías; PDF de cada hoja.
- Libretas de nivel óptico: V+, V− y vistas intermedias, con hilos si se leen; la cartera se calcula en el teléfono con los controles de campo del módulo Nivelación.
- Todo se guarda en el teléfono al momento y funciona sin conexión.
Oficina y puestos
- La oficina prepara el paquete .avtcampo desde Redes, GNSS o Nivelación y recibe lo hecho en campo con «De campo», sin repetir lo ya importado; en redes une campo y oficina dato por dato.
- Las hojas GNSS se cruzan en la oficina con los RINEX del proyecto.
- Cada teléfono se vincula a la licencia y ocupa un puesto: GeoCore, Aero y PointCloud traen 1; Pro Suite 3; Teams y Enterprise 10.
Proyecto, coordenadas y visualización
Proyecto y nubes de trabajo
- Archivo de proyecto .avt con nombre, usuario, empresa, fecha y equipo; el sistema de coordenadas es obligatorio al crearlo.
- Al importar una nube se crea su nube de trabajo: el archivo original nunca se modifica y guardar escribe solo las clases que cambiaron.
- Guardado transaccional con diario: si el programa se corta, al reabrir se recupera el último guardado completo.
- Procesos en segundo plano con etapa, porcentaje, tiempo restante y cancelar; el visor sigue disponible.
Sistemas de coordenadas
- Biblioteca EPSG completa, con búsqueda por código, nombre, datum, país o región.
- Transversa de Mercator de Krüger de orden 6 (UTM, MAGNA-SIRGAS Origen-Nacional): igual a PROJ al 0,05 mm en Colombia.
- Reproyecta nubes, MDT/MDS, ortomosaicos, Shapefile, DXF/DWG, mallas y curvas sin tocar los originales, con informe.
- Alturas elipsoidales ↔ ortométricas con EGM96 integrado o cualquier geoide cargado (GTX, ISG como GEOCOL2004, GeoTIFF de PROJ, Surfer GRD, ESRI ASC).
Visor 2D y 3D
- Muestra todos los puntos que caben en memoria (unos 250 millones con 9 GB libres); si no caben, una muestra uniforme indicada en la capa.
- Dibujo en la tarjeta gráfica (Direct3D 11) o en la CPU, con sombreado EDL y tamaño de punto adaptativo que hace visibles cables y torres.
- Color por elevación, clasificación, intensidad, RGB o capa; cubo de navegación con caras geodésicas; perspectiva u ortogonal.
- Mapa base del IGAC (satelital e híbrido), OpenStreetMap o un servicio XYZ propio, llevado al sistema del proyecto.
Las funciones disponibles dependen del plan y de los complementos contratados.
Formatos y compatibilidadCAD, BIM, SIG y GNSS
Nubes de puntos
| Formato | Lee | Escribe | Alcance |
|---|---|---|---|
| LAS 1.0–1.4 (formatos de punto 0–10) | Sí | Sí | Todos los atributos, RGB, bytes extra, VLR y EVLR |
| LAZ (comprimido) | Sí | Sí | Exportar también convierte entre LAS y LAZ |
| COPC (.copc.laz) | Sí | Sí | Niveles de detalle para QGIS, PDAL y visores web |
| E57 (escáner terrestre) | Sí | Sí | Varios escaneos: una capa por estación o unidos |
Superficies, imágenes y mallas
| Formato | Lee | Escribe | Alcance |
|---|---|---|---|
| GeoTIFF y BigTIFF (MDT/MDS) | Sí | Sí | Float32, sin dato, compresión sin pérdida |
| GeoTIFF RGBA (ortomosaicos) | Sí | Sí | Con pirámide de niveles |
| LandXML 1.2 | Sí | Sí | Superficies TIN; eje, perfiles y TIN de túneles |
| OBJ (con MTL y texturas) | Sí | Sí | Mallas de fotogrametría y túneles |
| PLY, STL, GLB | No | Sí | Superficie de túnel |
CAD, BIM y SIG
| Formato | Lee | Escribe | Alcance |
|---|---|---|---|
| DXF / DWG (AutoCAD 2018) | Sí | Sí | Curvas, cortes, perfiles, volúmenes, redes, túneles, poligonales, GNSS y dibujo automático |
| IFC4 (BIM) | No | Sí | Redes y superficie de túnel, georreferenciados |
| Shapefile (.prj, .dbf, .cpg) | Sí | Sí | Capas vectoriales, redes y GNSS |
| KML | No | Sí | Poligonales y GNSS |
| Mosaicos XYZ (mapa base) | Sí | No | IGAC, OpenStreetMap o servicio propio |
GNSS y topografía
| Formato | Lee | Escribe | Alcance |
|---|---|---|---|
| RINEX 2.10–3.05, Hatanaka, .gz, .zip | Sí | Sí (3.04 y 2.11) | Observación y navegación |
| SP3, CLK, CRD (SIRGAS/IGAC) | Sí | No | Efemérides, relojes y coordenadas semanales |
| Leica GSI-8/16, Sokkia SDR33, RW5, Nikon RAW | Sí | No | Libretas de estación total |
| Geoides: GeoTIFF de PROJ, GTX, ISG, Surfer GRD, ESRI ASC | Sí | No | EGM96 integrado |
| Fotos JPEG con EXIF y XMP (DJI, senseFly) | Sí | No | GPS, RTK y cardán |
Tablas e informes
| Formato | Lee | Escribe | Alcance |
|---|---|---|---|
| CSV / TXT | Sí | Sí | Coordenadas, puntos de control, tablas e informes |
| XYZ | Sí (secciones) | Sí (caras de secciones) | Túneles |
| PDF y HTML | Sí (visor de informes) | Sí | Informes |
| Proyecto .avt | Sí | Sí | Con las nubes de trabajo y los productos en carpetas junto a él |
Informes y entregablesEl respaldo de cada resultado
Calidad de fotogrametríaPDF (unas 12 páginas)
Índice de calidad, vuelo, calibración, puntos de enlace, solape, puntos de apoyo, ortofoto, MDS, malla, equipo y trazabilidad.
Módulo: Fotogrametría.
VolúmenesPDF, HTML, CSV, DXF
Totales y una página por pila con planos, vistas 3D, perfiles y datos del cálculo; anexo de método y vértices.
Módulo: LiDAR › Terreno.
Cálculo de un volumenTexto, CSV
Parámetros, resultado, comparación de bases y vértices.
Módulo: LiDAR › Terreno.
Registro de nubesPDF, HTML
Resumen, ficha por nube con matriz 4 × 4, red de enlaces, pasadas y puntos de control.
Módulo: LiDAR › Registro.
Clasificación automáticaVentana, TXT y CSV de vanos
Transiciones de clase, objetos, vanos de conductores, parámetros y tiempos.
Módulo: LiDAR › Clasificación.
Control de calidad de la nubeVentana y CSV
Integridad, clases y estadísticas de los puntos de control.
Módulo: LiDAR › Análisis.
Clasificación de túnelVentana, TXT y CSV
Largo, anchos, alto, gálibo mínimo, gráfica a lo largo del eje, secciones y eje.
Módulo: AVVANT Túneles.
Líneas base GNSSPDF, HTML
Aceptación, plano y ficha por línea con componentes, covarianza, seguimiento y residuos.
Módulo: Topografía › GNSS.
Cierres GNSSPDF, HTML
Figuras y repeticiones, estadísticas y vector sospechoso.
Módulo: Topografía › GNSS.
Ajuste de red GNSSPDF, HTML
Pruebas estadísticas, control, plano con elipses, coordenadas, vectores y residuos.
Módulo: Topografía › GNSS.
PPPPDF, HTML
Coordenadas, precisión y convergencia.
Módulo: Topografía › GNSS.
PoligonalPDF
Cierres, método, coordenadas ajustadas, residuos y elipses.
Módulo: Topografía › Poligonal.
Catastro de redes y fichas de elementosPDF
Plano, inventario, incidencias y perfiles de colectores; ficha por elemento con fotos.
Módulo: AVVANT Colector.
ReproyecciónTexto
Capas, sistemas, cambio de datum y comprobaciones.
Módulo: Coordenadas.
Pruebas de precisión y rendimientoResultados de bancos internos
Resultados del banco de pruebas interno de VV Survey Tech. Equipo de referencia: Windows, 24 hilos, 32 GB de memoria y tarjeta RTX 5050 de portátil. El resultado en su proyecto depende de los datos, el equipo y los parámetros. La concordancia con otro programa no equivale a exactitud absoluta.
Terreno
- Nube de 19,7 M de puntos (bosque con línea eléctrica) frente a una clasificación de referencia: Kappa 0,958 en 38 s (versión anterior: 0,717).
- Subestación de 19,7 M y nube de 88,8 M de puntos: Kappa 0,961 y 0,946.
Objetos
- Escena sintética de verdad conocida: F1: vegetación 99,5 %, edificios 99,1 %, conductores 99,6 %, torres y postes 98,7 %.
- Velocidad con 96 M de puntos: 34 s (2,8 M de puntos por segundo).
Nubes móviles
- Calle MLS simulada de verdad conocida: Terreno Kappa 0,989; objetos 99,3 %.
MDS
- El mismo, superficie: 15 s (versión anterior: 148 s).
- Celdas mezcladas junto a paredes: 18,4 % → 1,9 % con bordes nítidos.
LandXML
- MDT de 28 M de celdas, tolerancia de 5 cm: 4,07 M de vértices en 201 s; válido frente al esquema oficial.
Volúmenes
- Pilas sintéticas de volumen conocido: Error de +0,01 % (≤ 0,12 % con ruido y huecos).
- Pila real de dron: 384,8 m³ frente a 384,7 m³ integrando un TIN de todos los puntos.
Registro
- Nubes reales partidas y movidas (túnel, MLS, dron, ALS): Error de 0,1 mm, 0,6 mm, 2 mm y 10 mm.
- 48 estaciones TLS reales de una subestación: 47 registradas solas en 9 min, más 5 min de optimización.
- Unir 265 M de puntos: LAZ de 1,24 GB en 4 min.
Visor
- Nube de 96 M de puntos: Carga en 2 s; 7–20 ms por imagen en la tarjeta gráfica.
- Malla de 889.432 triángulos con texturas 4096²: 2,0 ms por imagen.
E57
- Escaneo Leica de 309,7 M de puntos (5,6 GB): Decodificado en 4,5 s; sin sesgo (el LAS de Leica tiene +0,5 mm).
COPC
- 309,7 M de puntos: 263 s; tabla de bloques idéntica byte a byte a LASzip.
Reproyección
- Transversa de Mercator frente a PROJ 9.5 en toda Colombia: 0,001 mm en X y 0,05 mm en Y.
- Nube de 19,7 M de puntos; MDS de 35,5 M de celdas: 10,3 s; 3,7 s con 0,016 mm de diferencia media frente a GDAL.
Fotogrametría
- Flujo completo de un vuelo de prueba: 89 s frente a 429 s de la referencia de código abierto.
- Nube densa y alineación en la tarjeta gráfica (57 fotos): 1.012 s → 88 s; 104–110 s → 27 s.
- Vuelo DJI Air 2S de 72 fotos: 72 de 72 orientadas; flujo completo en 5,6 min.
- Puntos de apoyo, eBee de 326 fotos (GSD 4,5 cm): Validación cruzada: 3,5 cm en cota y 11,7 cm en planta.
GNSS
- 39 líneas base de 117 m a 17,7 km: 41 s, todas fijas.
- PPP de 24 h en la estación BOGT frente a SIRGAS: 0,4 / 0,5 / 0,6 cm (este, norte, altura) en 1,4 s.
Túneles
- Clasificación en túneles simulados (carretera, tuneladora, roca): 97,4 %, 99,7 % y 98,8 %.
- Nube real de 71 M de puntos: 16–18 s; 97,9 % de concordancia entre dos capturas.
- Superficie de un túnel simulado de 300 m: Error RMS 2,0 mm; volumen 2.422,7 m³ frente a 2.425,4 m³ reales.
- Túnel real de 380 m: Malla en 46 s, a 2,7–3,4 mm de la nube; 378 secciones en 11,7 s.
Poligonal
- 300 poligonales simuladas: El semáforo acierta en el 93–95 % (lo esperado estadísticamente).
Redes y túneles
- Archivos DWG e IFC: AutoCAD 2027 los abre con AUDIT sin errores; IFC válido con IfcOpenShell.
Requisitos e instalaciónWindows 10 y 11 de 64 bits
- Sistema operativo
- Windows 10 (versión 1809 o posterior) u 11, de 64 bits
- Tarjeta gráfica
- Opcional, con Direct3D 11 (nivel 11_0). Para dibujar las nubes en la tarjeta, al menos 1 GB de memoria de vídeo propia; en portátiles con dos tarjetas se usa la dedicada. Sin ella todo funciona en la CPU.
- Memoria
- El visor usa hasta el 55 % de la memoria libre (unos 250 millones de puntos con 9 GB libres); los procesos comprueban la memoria antes de empezar y avisan con la cifra.
- Internet
- No lo necesita para trabajar; solo para el mapa base, las descargas GNSS (efemérides, estaciones IGS, coordenadas SIRGAS) y las actualizaciones.
- Componentes
- La instalación trae .NET y todas sus dependencias, sin instalar ni configurar nada aparte.
Instalador por usuario, MSI para TI y versión portátil. Solicite al equipo la disponibilidad del paquete que necesita.
Preguntas técnicasAlcances que conviene conocer
¿Funciona en Mac o en Linux?
No. AVVANT es un programa para Windows 10 (versión 1809 o posterior) y Windows 11, de 64 bits.
¿Necesito una tarjeta gráfica?
No es obligatoria. Con una tarjeta Direct3D 11 el visor, la fotogrametría y las mallas van más rápido; sin ella todo funciona en la CPU.
¿Qué pasa con mis archivos originales?
Nunca se modifican. Al importar una nube, AVVANT crea su nube de trabajo junto al proyecto; aplicar una transformación o reproyectar escribe archivos nuevos, y los puntos eliminados quedan marcados y se pueden recuperar.
¿Procesa GNSS cinemático (PPK o RTK)?
No. La versión 1.0 procesa GNSS estático: líneas base, cierres, ajuste de red y PPP estático (solo GPS, en el marco del IGS a la fecha de observación).
¿AVVANT certifica que una red cumple la Resolución 0330 o la NS-046?
No. El programa valida contra las reglas del perfil de entrega y marca cada caso como «Pasa», «Revisar» o «No pasa»; la decisión es del auditor. Lo mismo ocurre en todos los informes.
¿En qué idiomas está?
En español e inglés, elegidos en Configuración; los informes salen en el idioma del programa. En inglés ya están la interfaz general, el módulo LiDAR, Coordenadas y sus informes; Túneles, Fotogrametría, Topografía y Redes están en curso.
¿Qué formatos de imagen no lee?
ECW no se admite, por la decisión de no usar formatos con licencia de terceros. Tampoco trae mapas base de Esri, Google o Bing, que piden clave o pago; sí el mapa del IGAC, OpenStreetMap o un servicio XYZ propio.
Precios
Pesos colombianos, sin IVA. Licencia anual por equipo o pase por proyecto de 72 horas a 30 días.
| Plan | Licencia anual | Pase de 72 horas |
|---|---|---|
| GeoCoreTopografía, GNSS y SIG | $2.200.000 | $90.000 |
| AeroFotogrametría con dron | $4.600.000 | $180.000 |
| PointCloudLiDAR y escáner 3D | $6.400.000 | $250.000 |
| Pro SuiteDron + LiDAR + topografía | $8.900.000 | $350.000 |
- Complementos desde $2.600.000 al año, con descuento por cantidad.
- AVVANT Tour desde $39.000 al mes, en pago anual.
- Teams / Enterprise, licencia educativa, perpetua y Club Fundadores.
- Los planes base se compran en línea con Wompi; complementos, AVVANT Tour y Teams / Enterprise se cotizan.
Demostración, Visor o cotización
Le respondemos con la licencia, el total y el acceso al programa.
Solicitar una demostraciónConocer el Visor gratuitoEscribir por WhatsApp